ほとんど何もない入力から、身体をどこまで再構成できるでしょうか。2026年の2本のプレプリントが、疎な入力の限界を押し広げます。一方は1台の放送カメラからサッカー選手の3次元姿勢を、もう一方は1台のスマートウォッチから腕全体を。どちらもユーザーごとの較正なしで動き——そしてどちらも、センサーに見えないものを補うために組み込まれた事前知識に依存します。
目次
センサーに見えないものを補う
1つのセンサーは決して十分には見えません。1台のカメラは奥行きを失い、1つの手首のIMUは肘や肩について何も知りません。これらのシステムを成り立たせるのは事前知識——カメラにはピッチの幾何、時計にはモーキャプから学んだ動きのモデル——で、欠けた次元を補い、ユーザーごとの較正を必要としません。その空白を補う事前知識が、そのまま失敗の仕方も決めます。各手法は、組み込まれた仮定が成り立たなくなるその場所で崩れます。
論文 01 — 放送映像の選手をピッチ上に戻す
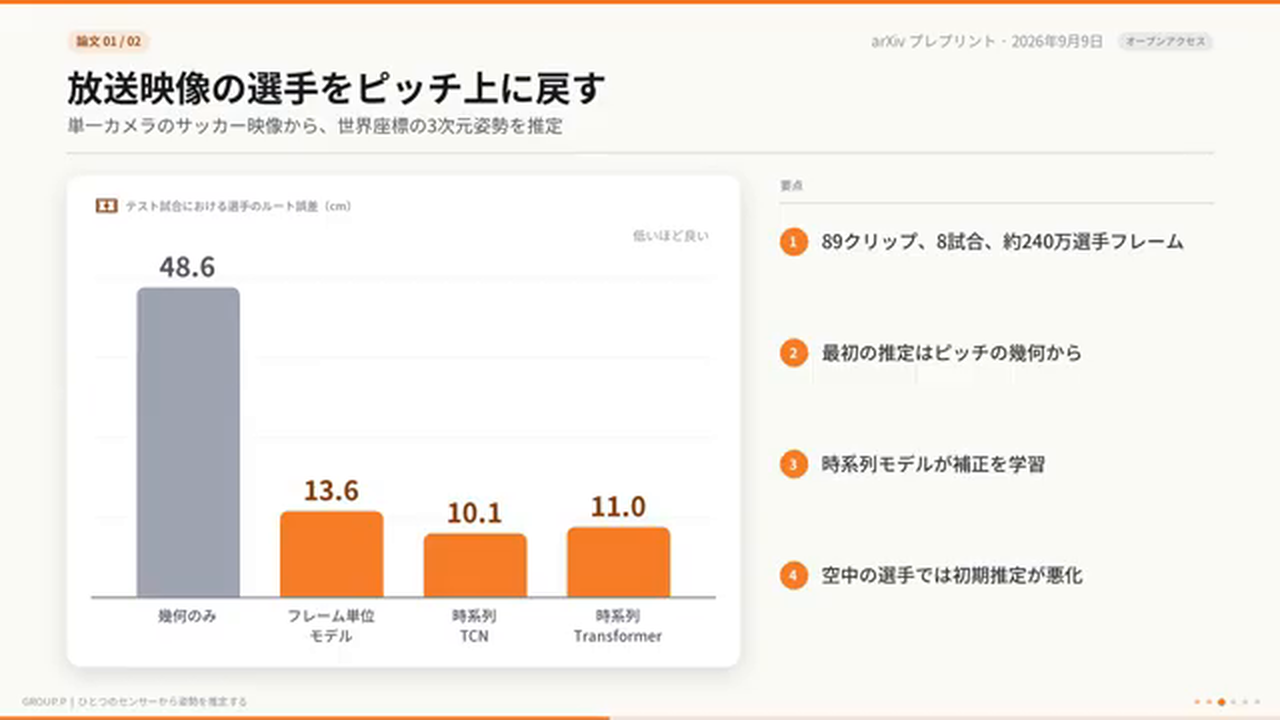
1つ目は、ありふれた単一カメラの放送映像から、サッカー選手の世界座標の3次元姿勢を再構成します——89クリップ、8試合、約240万選手フレーム。ピッチの幾何が最初の推定を与え(フィールドの既知の寸法が奥行きを定める)、時系列モデルが補正を学習して、選手のルート誤差を48.6cm(幾何のみ)から約10cmまで下げます。仮定の限界は空中の選手で見えます。足がピッチを離れると、幾何による初期推定が悪化します。
論文 02 — スマートウォッチ1台で腕全体を推定する
2つ目は、市販のスマートウォッチIMU1台から、較正なしで腕全体——手首・肘・肩——を復元します。モーキャプから合成したIMUで学習し、10名・30種類の動作・2種類の時計で評価されたArmPoserは、手首‐肘の誤差中央値を7.65cm(従来手法の約9.6〜10cmに対し)まで下げました。限界も正直です——運動種目で誤差が最大、復元は腕のみ、そしてリアルタイムから約170ミリ秒の遅延。
事前知識が補い、仮定が限界を決める
どちらの論文も同じ話をします。強い事前知識が1つのセンサーをもっともらしい姿勢に変え、ユーザーごとの準備も不要——そして各々が組み込まれた仮定が崩れるその場所で苦戦します(空中の選手、ジムの運動)。留意点として、これらの誤差はセンチ単位で報告されており、検証済みの関節角度ではまだありません。つまり、臨床的な測定というより、見事な再構成です。センサーの信号と信頼できる数値の隔たりはセンサーは測定そのものではないを、姿勢モデルの流用は姿勢推定モデルを別の用途へ流用するをご覧ください。
よくある質問
単一カメラから3次元姿勢は得られますか?
制約のある場面では、ますます可能です。2026年の手法は、単一カメラの放送映像から、ピッチの幾何を初期推定に、時系列モデルで精綻化して、ルート誤差を48.6cmから約10cmまで下げました。幾何の仮定が弱まる空中の選手では悪化します。
スマートウォッチで腕の姿勢を推定できますか?
1台のスマートウォッチIMUで、較正なしに腕全体を再構成できます。モーキャプから合成したIMUで学習したArmPoser(2026)は、30種類の動作で手首‐肘誤差中央値7.65cmを達成しましたが、対象は腕のみで、運動種目で最も誤り、リアルタイムから約170ミリ秒遅れます。
単一センサーの姿勢推定に較正は必要ですか?
この2つの2026年のシステムはどちらも較正不要です。ユーザーごとの準備工程の代わりに、組み込まれた事前知識(ピッチの幾何、またはモーキャプから学んだ動きのモデル)に依存します。ただし、その事前知識が失敗の仕方も決めるため、仮定が成り立たない場所で精度が落ちます。
参考文献
[1] Khan, S., Gajny, L., Lecompte, J., & Laporte, S. (2026). Field Converter: Geometry-Initialized Temporal Residual Refinement for World-Grounded Player Pose Estimation from Soccer Broadcasts. arXiv:2609.10498.
[2] Dev, B., Xu, V., Loh, X.-A., Gao, C., Hoffmann, H., & Ahuja, K. (2026). ArmPoser: Real-Time, Calibration-Free Arm Pose Estimation from Smartwatch IMU. arXiv:2609.08806.
福島 崇(Takashi Fukushima) — スポーツ科学と姿勢推定。
▶ YouTubeで登録 · ウェブサイト · ORCID · お問い合わせ