マーカーが一度も触れていない関節角度を、どこまで信頼できるでしょうか。2026年の2本のレビューと2本の検証研究は、居心地の悪い答えに収束します——精度は単一の数値ではない。関節、運動の平面、課題によって変わり、条件が理想的でなくなった瞬間に崩れ得ます。マーカーレス運動学がどこまで持ちこたえ、どこで崩れるのかを見ていきます。
目次
精度は単一の数値ではない
マーカーレス・モーションキャプチャに、信頼できる/できないを分ける「1つの精度」を求めたくなります。しかし証拠はそれを与えません。多数の研究を統合すると、最も支持されるのは狭い領域——下肢・矢状面の関節角度です。そこから外れる(上肢、面外の回転、関節の力学量や力)と、支持は急速に薄くなります。しかも条件そのものが答えを変えます。照明、遮蔽、カメラ台数、行う課題——どれも誤差を動かします。ここでの精度は、手法ではなく構成の性質なのです。
論文01 — 22本の検証研究を統合する
1つ目のレビューは、1,676件から絞り込んだ22本の検証研究を統合します。対象はKinectやOpenPoseからPose2Sim、OpenCap、Theia3Dまで。浮かび上がる傾向は一貫しています——下肢・矢状面の運動学が最も支持され、力学量(関節モーメントや力)の証拠は少なく、ばらつきが大きい。結論は単一の精度スコアではなく、信頼がどこに宿るかの地図です。
論文02 — 関節角度は装着型か、カメラベースか
2つ目のレビューは、慣性計測ユニットとマーカーレス映像を並べて比較します。矢状面・下肢の歩行では、装着型の慣性センサーの誤差はおよそ3〜6度。映像系は互角ですが、遮蔽やブレで精度が低下します。より鋭い指摘は、誤差は単一センサーのせいではなく、取得からモデル化、報告される角度までの測定連鎖の全体から生じる、という点です。
論文03 — 18台のカメラ構成を6台まで減らす
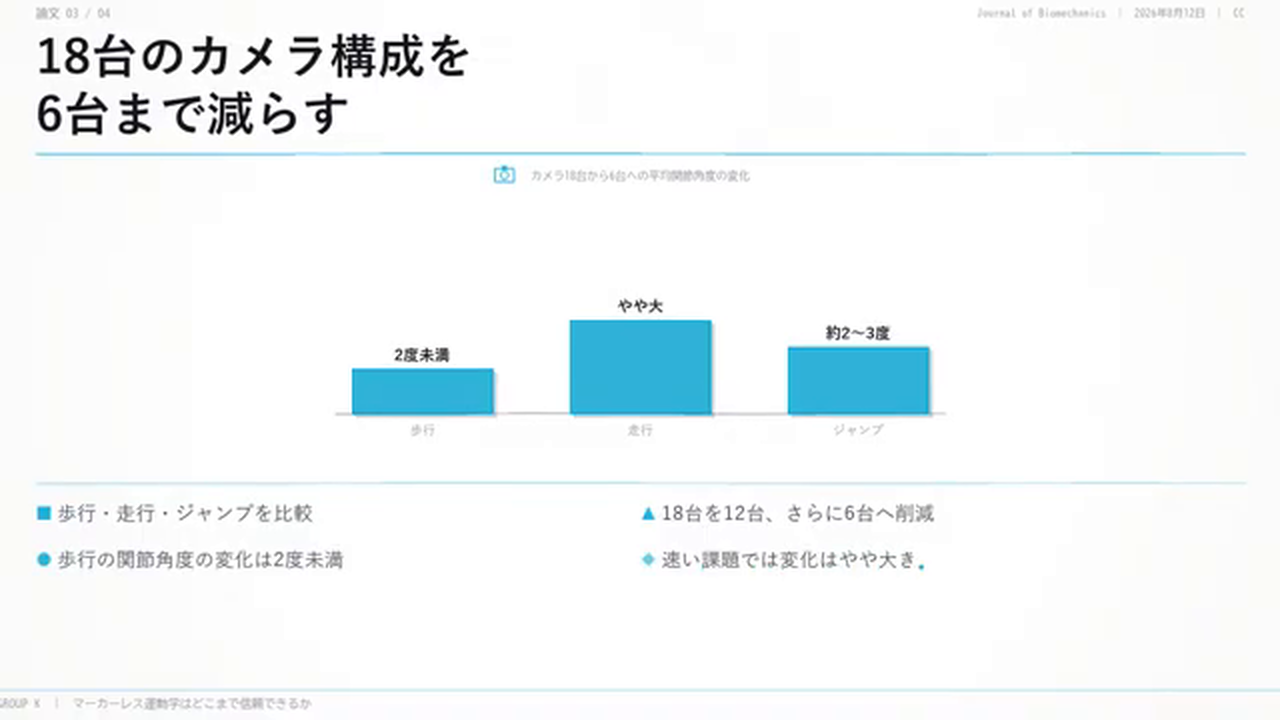
カメラ台数は実際どれほど効くのか。この検証研究は、18台のマーカーレス構成を12台、さらに6台まで減らし、歩行・走行・ジャンプを比較しました。歩行では関節角度の変化は2度未満——控えめな機材で作業する人には心強い結果です。速い課題(走行・ジャンプ)では変化はやや大きいものの、いずれも軽微。少なくとも定常歩行では、カメラ削減の代償は恐れるほど大きくありません。
論文04 — 歩行パターンが定常でなくなるとき
その反対側の重り。SMARTGAITマーカーレスシステムをスマホ映像に用い、平均年齢およそ83歳の成人5名が、通常歩行と予期しない外乱下の歩行を行いました。歩行パターンが定常でなくなると、正面視のイベント検出はF1で0.68から0.49へ——ほぼ半減しました。論文03と対になる教訓です。幾何(カメラ台数)は寛容でも、挙動——乱れた非定常なパターン——は寛容ではありません。
妥当性は条件つきである
まとめると、4本の研究は別々の角度から同じことを述べます——マーカーレスの妥当性は条件つきであり、関節・平面・課題に固有だ、と。18台を6台に減らしても歩行角度はほぼ動かず、歩行パターンを乱すとスマホのイベント検出は半減した。引用する数値は、それが測られた条件の分だけの価値しかありません。推定器ごとの具体的な精度比較は2つの姿勢パイプライン——検証されているか、いないかを、あわせて参照してください。
よくある質問
マーカーレス・モーションキャプチャは研究に十分な精度がありますか?
下肢・矢状面の関節角度については、統合された証拠は支持的で、最も確立された領域です。関節の力学量、面外の回転、上肢では証拠が少なくばらつきます。精度は関節・平面・課題に固有なので、「十分か」は必要とする量に完全に依存します。
マーカーレスシステムに必要なカメラは何台ですか?
定常歩行なら思ったより少なくて済みます。2026年のある研究は18台を6台に減らし、歩行の関節角度の変化は2度未満でした。走行やジャンプではやや大きいものの軽微です。カメラ台数は比較的寛容で、より大きなリスクは遮蔽や外乱といった非理想的な条件です。
関節角度には慣性センサーとカメラのどちらが良いですか?
一方的な勝者はいません。矢状面・下肢の歩行では慣性センサーの誤差はおよそ3〜6度、マーカーレス映像は互角ですが遮蔽やブレで低下します。誤差はセンサー単体ではなく測定連鎖の全体から生じるため、最適解は場面と関節によります。
参考文献
[1] Shubbar, A. A. A. (2026). Artificial Intelligence for Markerless Motion Analysis in Sports Biomechanics: A Systematic Review of Validation Studies, Current Challenges, and Future Directions. SportRxiv.
[2] Ceriola, L., Molinaro, L., Taborri, J., Patane, F., & Milani, I. (2026). IMU- and Vision-Based Measurement Techniques for Joint Kinematics: A Narrative Review. Sensors, 26(16), 5063.
[3] Walker, R., Robinson, M. A., Outerleys, J., et al. (2026). The effect of camera configuration on multi-camera markerless motion capture for biomechanical analysis. Journal of Biomechanics.
[4] Graf, V., Haug, V., Seebacher, D., et al. (2026). Validation of AI-based markerless gait event detection during perturbed walking using smartphone videos from two camera perspectives. Frontiers in Sports and Active Living.
福島 崇(Takashi Fukushima) — スポーツ科学と姿勢推定。
▶ YouTubeで登録 · ウェブサイト · ORCID · お問い合わせ